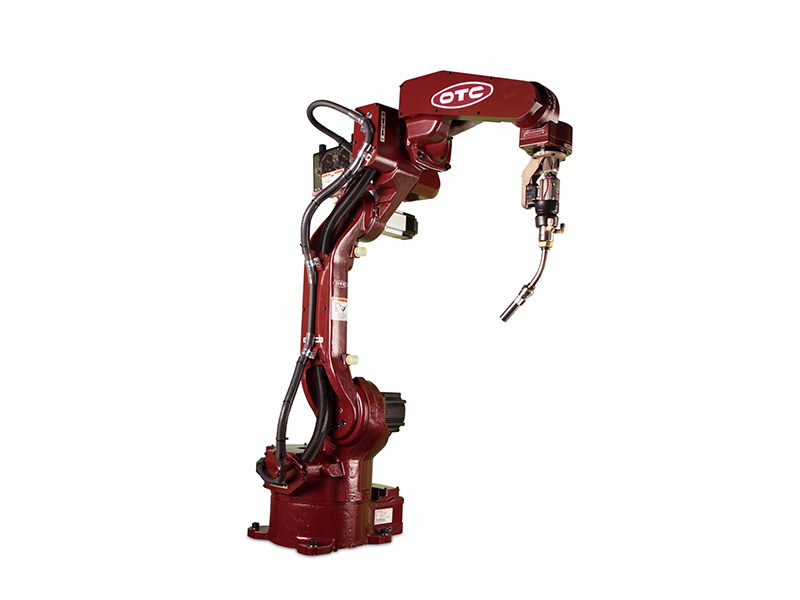
机器人焊接自动化FD-B1445
技术参数:
| 建筑 | 立式多关节型 | ||
| 轴数 | 6 | ||
| 最大可搬重量 | 4公斤 | ||
| 位置重复精度 | +/-0.08 毫米(注 1) | ||
| 驱动系统 | 交流伺服电机 | ||
| 驱动能力 | 2900W | ||
| 位置反馈 | 绝对编码器 | ||
| 动作范围 | 臂 | J1(旋转) | +/- 170°(+/- 50°)(注2) |
| J2(前后) | -155° ~+90(注3) | ||
| J3(上下) | -170° ~+245(注4) | ||
| 腕 | J4(回转) | +/- 155° (+/-170° )(注 5) | |
| J5(摆动) | -45°~+225(注6) | ||
| J6(扭转) | +/- 205° (+/- 360° )(注5、6) | ||
| 最高速度 | 臂 | J1(旋转) | 2.97 rad/s {170° /s](2.27 rad/s {130° /s})(注2) |
| J2(前后) | 2.97 弧度/秒{170°/秒} | ||
| J3(上下) | 2.97 弧度/秒{170°/秒} | ||
| 腕 | J4(回转) | 4.89 弧度/秒 {[280°/秒} | |
| J5(摆动) | 4.19 弧度/秒{240°/秒} | ||
| J6(扭转) | 9.08 弧度/秒{520°/秒} | ||
| 腕部允许负载 | 力矩 | J4(回转) | 10.1牛·米 |
| J5(摆动) | 10.1牛·米 | ||
| J6(扭转) | 2.9牛·米 | ||
| 惯性矩 | J4(回转) | 0.38公斤·平方米 | |
| J5(摆动) | 0.38公斤·平方米 | ||
| J6(扭转) | 0.03公斤·平方米 | ||
| 机器人运动范围 | 3.57 平方米x 340° | ||
| 使用环境条件 | 温度:0~45°C,湿度:20~80% RH(无结露) | ||
| 本体重量 | 145公斤 | ||
| 上臂可载重量 | 10公斤(注7) | ||
| 安装方式 | 地面、壁挂、倒挂 | ||
| 本体颜色 | 红棕色 | ||

可加工管道细节

服务支持 · 勤工机器人
更严格的质量把控 · 让品质更胜一筹